
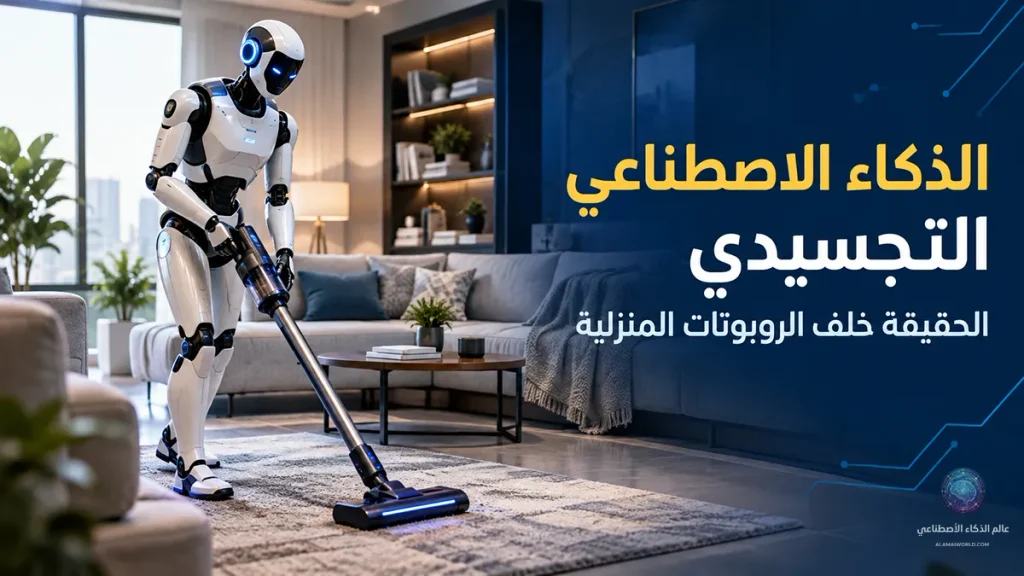
عندما نتحدث عن الذكاء الاصطناعي التجسيدي (Embodied AI)، فإننا لا نتحدث عن ترقية بسيطة للروبوتات التي اعتدنا عليها، بل عن تحوّل جوهري في طريقة تفاعل الآلة مع العالم المادي. هذا التحول يقف اليوم عند نقطة مفصلية؛ فقد انتقل من كونِهِ مفهومًا بحثياً مغلقًا إلى منتجات وتطبيقات فعلية تقودها كبرى شركات التقنية. في هذا الدليل التحليلي الشامل، سنفكك معًا البنية الهندسية لهذه التقنية، ونستعرض واقعها التجاري، أسعارها، والتحديات الصامتة التي تقف بينها وبين الانتشار المنزلي الكامل بعيدًا عن ضجيج الإعلانات التسويقية.
إجابات سريعة: دليلك الخاطف لفهم الذكاء الاصطناعي التجسيدي
ما هو الذكاء الاصطناعي التجسيدي باختصار؟
هو تقنية تمنح أنظمة الذكاء الاصطناعي جسدًا فيزيائيًا (مثل الروبوتات أو الأذرع الميكانيكية) ومستشعرات حركية وحسية للرؤية واللمس، مما يمكنها من التفاعل والتكيف مع البيئة الحقيقية واتخاذ قرارات مستقلة، بدلاً من الاكتفاء بمعالجة النصوص أو الصور داخل الشاشة. بعبارة أدق: هو نقل الذكاء من الشاشة إلى المكان.
هل يمكنك شراء روبوت منزلي تجسيدي الآن؟
نعم، ولكن بنطاق تجاري محدود جداً؛ أتاحت شركات مثل 1X الحجز المسبق لروبوتها المنزلي NEO بسعر يقارب 20 ألف دولار أو بااشتراك شهري، مع الأخذ بالاعتبار أن النسخ الأولى تعتمد جزئيًا على “مشغّل بشري خبير” عن بُعد للمهام المعقدة.
متى سيبدأ التبني الواسع لهذه التقنية؟
الانتشار الفعلي قائم حالياً في المصانع والمستودعات والبيئات اللوجستية المنظمة. أما التعميم المنزلي الكامل فيحتاج لقرابة عقد من الزمان لسد فجوات التكلفة والتغذية بالبيانات الفيزيائية وحوكمة السلامة.
ما الذي يميز الذكاء الاصطناعي التجسيدي عن الروبوتات التقليدية؟
الفرق الجوهري ليس في الشكل الخارجي، بل في طريقة اتخاذ القرار. الروبوت التقليدي يعمل بمنطق “نفّذ ما بُرمجت عليه” ضمن خوارزميات محددة مسبقًا، ويثبت عجزًا تامًا إذا تغيرت البيئة المحيطة به ملليمترًا واحدًا. أما الروبوت التجسيدي فيعمل بمنطق “افهم الموقف، تنبأ بالنتيجة، ثم تصرف”.
التعريف المبسط: عندما يملك الذكاء الاصطناعي جسدًا وحواسًا
تخيل أن النموذج اللغوي الكبير (LLM) القادر على فهم طلبك بالعربية مُزوّد بذاكرة حركية، كاميرات، أذرع، ومستشعرات لمس وضغط. الناتج هو نظام يستطيع أن يرى كوبًا مائلًا على المحك، يقيّم معامَلات الاحتكاك، ويعدل قبضته في أجزاء من الثانية قبل أن يسقط. إنه حلقة مغلقة من: إدراك حسي + قرار ديناميكي + فعل فيزيائي.
من منطق التنفيذ إلى منطق الفهم والتكيف
يعتمد الروبوت التقليدي على تخطيط حركي ثوابتي (Motion Planning) في بيئة معروفة ومغلقة. في المقابل، تعتمد الأنظمة التجسيدية الحديثة على نماذج الرؤية واللغة والحركة (Vision-Language-Action Models – VLA). هذه البنية تجمع بين فهم اللغة الطبيعية، الرؤية الحاسوبية، وإصدار أوامر محركة للمفاصل والأذرع بشكل آني، مما يتيح لروبوت واحد تنفيذ مهام متعددة دون الحاجة إلى إعادة برمجته لكل عملية على حدة.
كيف “يفكر” الروبوت التجسيدي ويتحرك؟ تفكيك البنية الهندسية
خلف كل حركة أو خطوة يخطوها الروبوت، تعمل طبقتان تقنيتان بالتوازي: طبقة إدراكية فهمية تعتمد على سياق المشهد، وطبقة تحكم حركي سريعة تُترجم القرار إلى إشارات كهربائية للمحركات.
نماذج VLA ونماذج العالم (World Models)
تُعتبر نماذج VLA الجسر التشغيلي الذي يحوّل الأوامر الصوتية أو النصية إلى أفعال؛ حيث دمجت الرؤية الحاسوبية لتأطير المكان، والنموذج اللغوي لاستيعاب الهدف. أما “نماذج العالم” (World Models) فهي المحاكي الداخلي الذي يسمح للآلة بالتنبؤ بالنتائج الفيزيائية لحركتها قبل إتمامها. ولمزيد من التعمق حول هذه البنية، يمكن الاطلاع على الورقة البحثية لـ NVIDIA حول نموذج GR00T N1 كمرجع علني بارز.
دور المحاكاة الافتراضية وفجوة Sim2Real
من المستحيل هندسيًا تدريب روبوت تجسيدي في العالم الواقعي وحده؛ فكل تجربة فاشلة تعني أضراراً مادية وبطئاً زمنياً. هنا تأتي بيئات المحاكاة (Simulation) القادرة على تشغيل آلاف السيناريوهات السريعة. تشير البيانات إلى أن دمج بيانات المحاكاة مع البيانات الحقيقية رفع معدلات نجاح المهام بنسبة تقارب 40%.
رغم ذلك، تظل فجوة Sim2Real (فجوة المحاكاة إلى الواقع) العائق البرمجي الأكبر؛ فالفيزياء الحقيقية تتضمن اختلافات دقيقة في الضوء، الاهتزاز، ومعاملات الاحتكاك لا تستطيع المحاكاة ضبطها كاملاً. تشير التقديرات إلى أن سد هذه الفجوة يتطلب جمع أكثر من 350 ألف مسار حقيقي وملايين العينات الحركية الميدانية.
أين وصلت الروبوتات التجسيدية في الميدان اليوم؟
شهد هذا المجال انتقالات ملحوظة نحو النشر الميداني داخل خطوط التصنيع والخدمات والمستودعات المفتوحة، بينما تتقدم التجارب المنزلية بخطوات أدق وأكثر حذرًا.
| المنصة / النموذج | الفئة المستهدفة | السعر والتكلفة المعلنة | الميزة والواقع التشغيلي |
|---|---|---|---|
| Tesla Optimus V3 | صناعي / إنتاجي | يتجاوز 60,000 دولار للوحدة | استهداف إنتاج ضخم بمعدلات عالية لتخفيض التكلفة على المدى الطويل. |
| Figure 02 / 03 | صناعي (لوجستيات وتصنيع) | عقود مؤسسية (غير معلن) | اختبارات في مصانع BMW بمعدل تشغيل تجريبي متسارع وساعات تدريبية مكثفة. |
| 1X NEO | استهلاكي / منزلي | 20,000 دولار شراءً أو 499$/شهرياً | اعتماد جزئي على تحكم عن بُعد عبر “مشغل خبير” لجمع البيانات في المراحل الأولى. |
التحديات الصامتة والقيود التي لا يذكرها التسويق
خلف العروض الترويجية الأنيقة ومقاطع الفيديو المبهرة، تقف تحديات هندسية واقتصادية تصنع الفارق بين النشر الفعلي والواقع التجاري:
- أزمة البيانات الفيزيائية: حجم البيانات الحركية المتاحة لتدريب الذكاء التجسيدي يقل بمقدار 10,000 ضعف مقارنة بالنصوص الرقمية التي دُرّبت عليها نماذج اللغة الكبرى.
- قيود الطاقة والبطارية: تعمل معظم الوحدات المتقدمة حاليًا لمدة تتراوح بين 2 إلى 4 ساعات متواصلة فقط قبل الاحتياج لإعادة الشحن، مما يقلل من نجاعة الاعتماد الكلي عليها على مدار الساعة.
- التكلفة الخفية: لا تتوقف التكلفة عند الشراء، بل تمتد للبنية التحتية، الصيانة، وتكلفة أدوات الحوسبة السحابية المتصلة بالروبوت.
- مخاطر الخصوصية والأمن السيبراني: كاميرات الروبوت، ميكروفوناته، واتصاله بالشبكة تجعله سطح هجوم رقمي محتمل داخل البيئات الحساسة أو المنازل. يمكنك الاطلاع على تفاصيل هذه الثغرات في تحليلنا المتخصص حول الذكاء الاصطناعي والأمن السيبراني: آليات الحماية وثغرات الهكرز.
لتقييم أي إعلان ترويجي لروبوت تجسيدي جديد، اسأل نفسك هذه الأسئلة الثلاثة:
- هل تعتمد العروض على استقلالية كاملة أم على توجيه بشري عن بُعد (Teleoperation)؟
- ما هو زمن التشغيل الفعلي للبطارية تحت الأحمال الحقيقية؟
- ما هو نطاق البيئة التي يعمل بها؛ هل هي بيئة مغلقة ومنظمة أم بيئة مفتوحة وعشوائية؟
ماذا يعني هذا التحول لمستقبلك المهني والوظيفي؟
الحديث عن الاستبدال الوظيفي يجب أن يُقرأ بمنطق اقتصادي وهندسي هادئ. التكلفة التشغيلية العالية للروبوتات التجسيدية تجعل الاستبدال الفوري الكامل غير مجدٍ اقتصادياً في المدى القريب للعديد من القطاعات.
التحول سيحدث بشكل تدريجي وعلى مستوى “المهام المتكررة” (Tasks) كالتجميع، الفحص، والتفريغ، بدلاً من إحلال الوظائف بالكامل. وتتجه كبرى القطاعات نحو نموذج التعايش والتكامل بين العمال والروبوتات بدلاً من الإحلال الشامل. لمزيد من القراءة العميقة حول القطاعات الأكثر تأثراً واستراتيجيات التكيف الموصى بها، يمكنك مراجعة دليلنا التفصيلي حول مستقبل الوظائف في عصر الذكاء الاصطناعي 2026.
الخلاصة: خريطة الطريق للسنوات القادمة
الذكاء الاصطناعي التجسيدي ليس مجرد خيال علمي، ولا هو تقنية ناضجة بالكامل جاهزة لدخول كل منزل غداً. إننا أمام مرحلة انتقالية متسارعة: البنية التحتية البرمجية و”عقل” الروبوت يتطوران بسرعة تفوق نضج “الجسد الفيزيائي” والتكلفة الاقتصادية. وفهم هذه المعادلة هو ما يمنحك الرؤية الموضوعية لما هو قادم في عالم الأتمتة والذكاء الاصطناعي. ول للحصول على خلفية تاريخية حول تطور هذه الأجسام، يمكنك مراجعة التوثيق التاريخي للروبوتات البشرية على ويكيبيديا.
الأسئلة الشائعة حول الذكاء الاصطناعي التجسيدي
هل الذكاء الاصطناعي التجسيدي هو نفسه الروبوت البشري (Humanoid)؟
لا، الروبوت البشري هو مجرد مجسم أو هيئة مادية واحدة قد تعمل ببرمجيات الذكاء الاصطناعي التجسيدي. المصطلح يشمل أي جسم فيزيائي له قدرة على الإدراك والحركة والتفاعل، سواء كان ذراعاً صناعية، سيارة ذاتية القيادة، أو روبوتًا متعدد الأرجل.
ما الفرق بين VLA و Diffusion Policy في حركة الروبوت؟
تُستخدم نماذج VLA لربط اللغة والرؤية بالتصرف الشامل واستيعاب الأوامر المركبة، بينما تُعد تقنية Diffusion Policy أكثر تخصصًا في توليد مسارات حركة فيزيائية دقيقة وسلسة للمفاصل والأصابع لمنع السقوط أو الكسر.
ما هي درجات الحرية (Degrees of Freedom) ولماذا تُعد مهمة؟
تشير درجات الحرية إلى عدد المفاصل المحورية المستقلة التي يمكن للروبوت التحرّك عبرها. كلما زاد هذا الرقم، أصبح الروبوت قادرًا على إنجاز حركات أسرع وأكثر مرونة وتكيفًا مع الأجسام المعقدة.
هل تشكل الروبوتات المنزلية خطراً على الخصوصية؟
نعم؛ فالروبوتات التجسيدية تعتمد بشكل أساسي على مستشعرات فيديو وميكروفونات ومعالجة سحابية دورية، ما يعني أن تأمين هذه الأجهزة وحوكمة نقل بياناتها يمثل شرطاً حاسماً قبل اعتمادها في بيئات سكنية خاصة.

مؤسس موقع عالم الذكاء الاصطناعي. أكرس وقتي لمراجعة وتبسيط أدوات وتقنيات الذكاء الاصطناعي الحديثة. وبحكم خبرتي العملية في التسويق الرقمي وإدارة الحملات الإعلانية، أركز في مقالاتي على تقديم أدلة عملية تساعدك على استغلال هذه الأدوات بذكاء لتطوير أعمالك وتحقيق نتائج حقيقية.